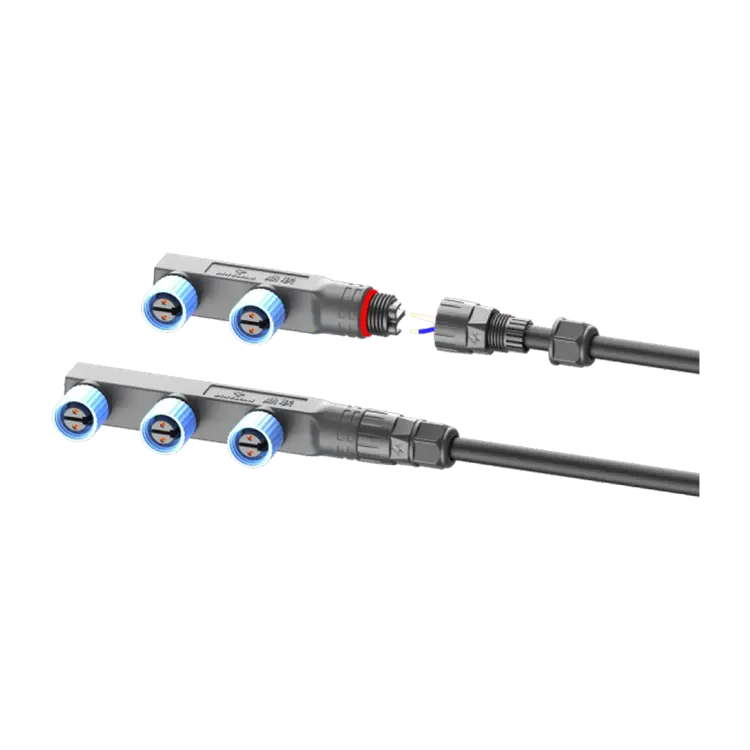
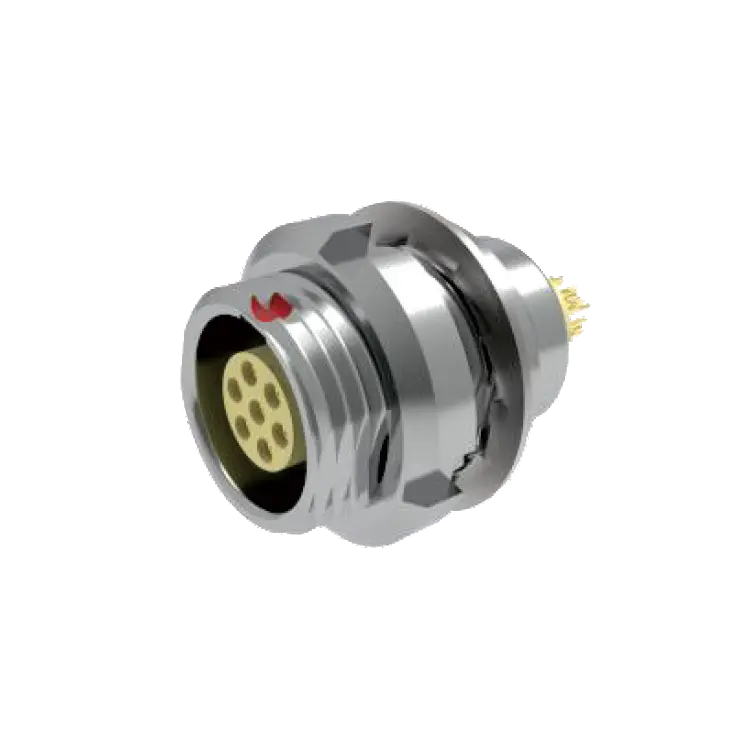
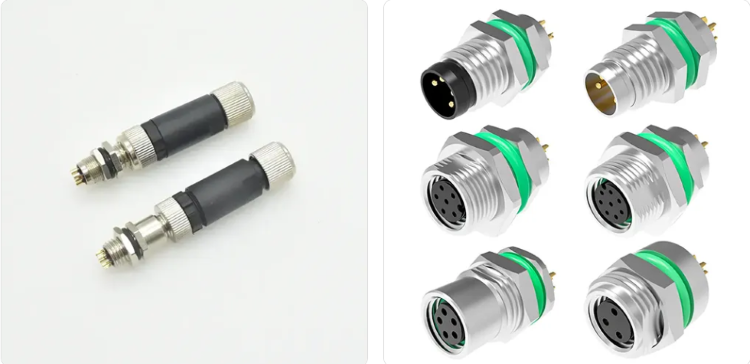
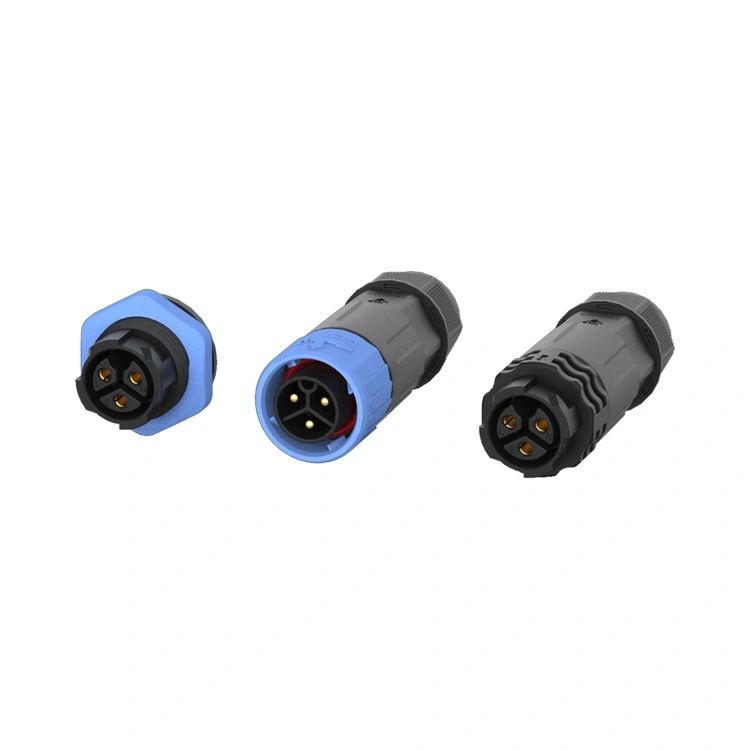
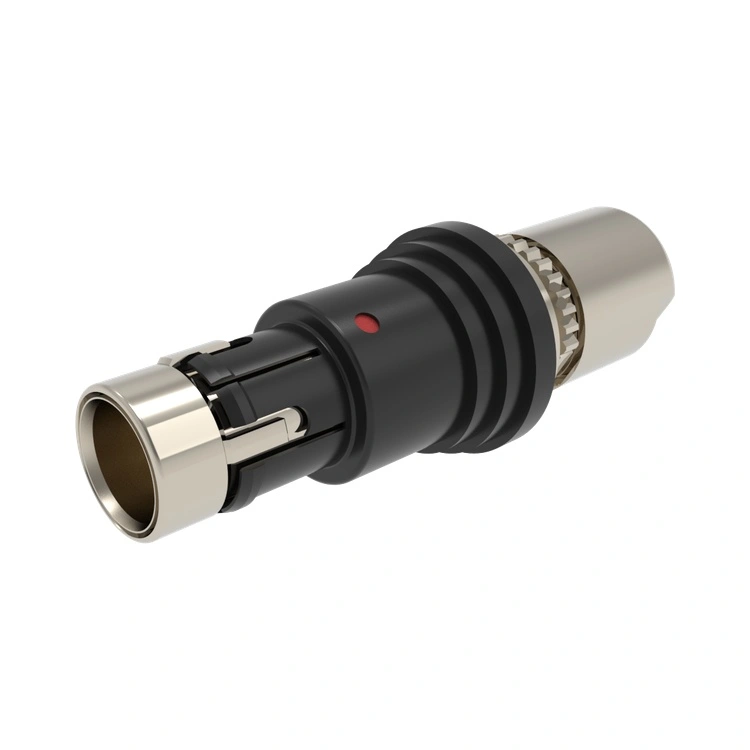
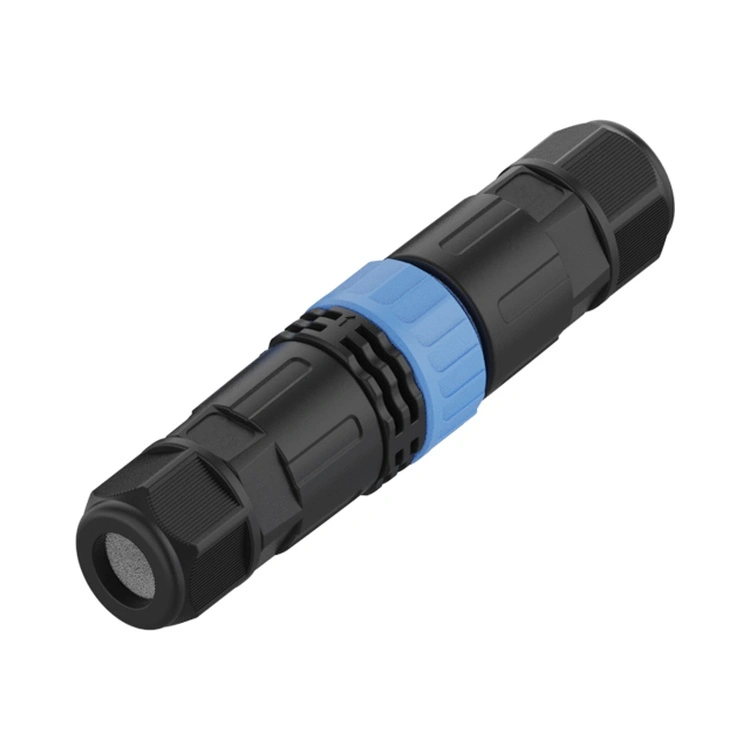
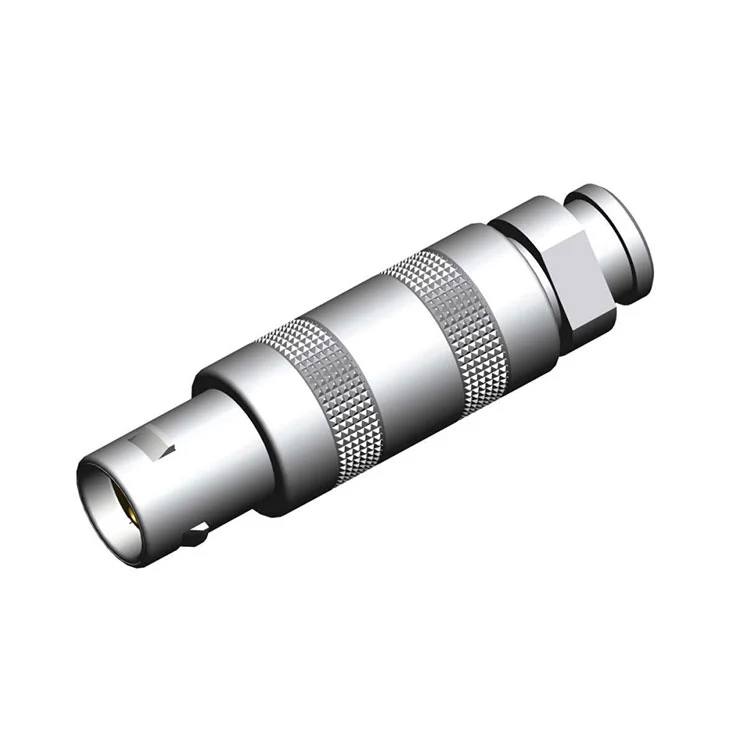
As juntas dos robôs de movimento de alta velocidade requerem movimento composto tridimensional e de alta frequência, e os conectores estão sujeitos a vibração contínua, torção e desgaste por micromovimento. Os robôs industriais tradicionais têm trajetórias operacionais relativamente fixas e seus conectores funcionam principalmente como caminhos de energia e sinal; em cenários de movimento de alta velocidade, entretanto, a falha raramente ocorre instantaneamente, mas acumula-se gradualmente durante o movimento contínuo. A lógica por trás da seleçãocconectores para robôs de movimentodeve basear-se na derivação dos requisitos de projeto dessas condições operacionais.
Por que a confiabilidade mecânica é uma prioridade?
Em ambientes com vibração contínua, os conectores de trava de fricção padrão podem sofrer afrouxamento progressivo. Os terminais se deslocam ligeiramente durante a vibração, fazendo com que a pressão de contato diminua gradualmente, o que acaba levando a quedas de sinal ou interrupções de energia.
Os recursos de projeto que abordam esse problema incluem: travamento positivo e travamento secundário — como o mecanismo de garantia de posição do conector (CPA) — que utiliza batentes mecânicos para evitar o desengate acidental do terminal; e design de contato redundante, onde contatos duplos ou dois contatos independentes mantêm a condutividade mesmo se um único contato se desgastar. Em locais críticos, como módulos conjuntos, estas características de confiabilidade mecânica devem ter precedência sobre outras considerações. Para conectores usados em robôs de movimento, mecanismos de travamento resistentes à vibração são um requisito fundamental em aplicações de movimento contínuo.
Como a integridade do sinal é garantida?
A demanda por largura de banda de dados em sistemas robóticos de alta velocidade continua a aumentar. O processamento de visão em tempo real, o controle de movimento e a detecção ambiental são altamente acoplados, muitas vezes exigindo que sinais diferenciais de alta velocidade e linhas de energia sejam roteados em paralelo dentro de juntas compactas.
Neste layout, a interferência eletromagnética (EMI) é a principal preocupação. Projetos de blindagem que utilizam estruturas de impedância controlada ajudam a reduzir a atenuação do sinal e a diafonia entre o sinal e as linhas de energia. Em aplicações servo-acionadas,conectores para robôs de movimentodeve transportar correntes de vários amperes enquanto mantém uma comunicação clara através de canais de sinal para codificadores, sensores e outros componentes. Os conectores híbridos alcançam isolamento elétrico e integração mecânica em uma única interface, reduzindo a complexidade da fiação e o número de pontos de conexão.
Como devem ser feitas as compensações em relação à adaptação espacial?
O espaço interno nas juntas do robô é relativamente limitado. Quando os conectores são acoplados em espaços confinados, eles podem estar sujeitos a tensões de montagem não axiais, que, com o tempo, podem causar deformação do alojamento ou deslocamento do terminal.
Um projeto flutuante pode absorver deslocamentos causados por tolerâncias de montagem e vibrações operacionais, reduzindo assim o impacto das tensões de montagem nos terminais. Soluções com passo estreito e perfil baixo são diretamente adequadas para espaços compactos, minimizando a montagem forçada devido a restrições de espaço. Uma vez atendidos os dois primeiros critérios, selecione a solução mais compacta possível. Montagemconectores para robôs de movimentoem espaços limitados requer um equilíbrio entre confiabilidade e compacidade.
Como a verificação deve ser conduzida após a seleção?
Uma vez concluída a seleção, recomenda-se confirmar com o fornecedor se o produto foi submetido a testes de vida dinâmicos, incluindo dados de desempenho sob condições de vibração, torção e movimento composto. Os parâmetros elétricos estáticos são apenas um ponto de partida; confiabilidade sob condições operacionais dinâmicas é a métrica principal paraconectores para robôs de movimento.
Sobre nós
A Reunion tem ampla experiência em conectores de travamento automático push-pull. Seu mecanismo de travamento resistente à vibração e design compacto atendem aos requisitos de confiabilidade mecânica e economia de espaço dos robôs de movimento de alta velocidade. A seleção de um conector com base em cenários de falha fornece uma correspondência mais precisa às necessidades reais do que simplesmente comparar especificações.
Utilizamos cookies para lhe oferecer uma melhor experiência de navegação, analisar o tráfego do site e personalizar o conteúdo. Ao utilizar este site, você concorda com o uso de cookies. política de Privacidade